Humanoide Roboter für Greif- und Handling-Aufgaben: Wo sie heute sinnvoll einsetzbar sind
Humanoide Roboter in der Produktion können mehr sein als eine beeindruckende Vorführung. Entscheidend ist, ob sie konkrete Greif- und Handling-Aufgaben unter Ihren Betriebsbedingungen zuverlässig übernehmen. Der Beitrag zeigt, welche Anwendungen sich für einen Einstieg eignen, wo spezialisierte Systeme die bessere Wahl sein können und warum Greifer, Bauteilbereitstellung und Sicherheit gemeinsam geplant werden müssen. Sie erfahren außerdem, wie Sie einen Pilotversuch bewerten, Betreuung und Ausfallzeiten in die Wirtschaftlichkeitsrechnung einbeziehen und Mitarbeitende vorbereiten. EF Robotics unterstützt Sie dabei, aus einer ersten Idee ein geprüftes Automatisierungskonzept zu entwickeln.
Greifaufgaben automatisieren: Der Nutzen entscheidet, nicht die Menschenähnlichkeit
Humanoide Roboter in der Produktion werden dort interessant, wo Mitarbeitende wiederholt Bauteile aufnehmen, umsetzen, bereitstellen oder an Maschinen übergeben. Entscheidend ist allerdings nicht, ob ein Roboter eine Bewegung beeindruckend vorführt. Entscheidend ist, ob der vollständige Ablauf unter Ihren Betriebsbedingungen zuverlässig funktioniert — einschließlich Materialnachschub, Qualitätskontrolle und Störungsbehandlung.
Stellen Sie sich eine Fertigungsinsel vor: Eine Fachkraft unterbricht ihre eigentliche Arbeit, um Teile nachzulegen, Behälter auszurichten und fertige Komponenten abzutransportieren. Die naheliegende Frage lautet nicht sofort, welcher Humanoid diese Tätigkeiten übernehmen könnte. Zunächst sollten Sie klären, welcher Handgriff den Engpass verursacht und ob dessen Automatisierung tatsächlich nutzbare Kapazität freisetzt.
Die technische Entwicklung liefert dafür konkrete Anknüpfungspunkte. BMW dokumentiert humanoide Greif- und Positionieraufgaben im Produktionsumfeld; Fraunhofer untersucht zugleich weiterhin Hürden bei Sicherheit, Wirtschaftlichkeit und Anwendungsentwicklung. Ein nachgewiesener Einzelprozess ist deshalb nicht mit universeller Einsatzfähigkeit gleichzusetzen.
Für Ihren Betrieb bedeutet das: Prüfen Sie eine begrenzte Aufgabe mit echten Bauteilen, statt einen vielseitigen Alleskönner einzuplanen. EF Robotics bietet dafür einen Einstieg über individuelle Beratung, Roboterauswahl, Tests und betriebliche Einrichtung. Umfang und Umsetzung werden auf die jeweilige Anwendung abgestimmt.
Dieser Beitrag zeigt, welche Greif- und Handling-Aufgaben Sie zuerst untersuchen sollten, welche technischen Fragen vor einer Investition zu beantworten sind und wie ein aussagekräftiger Pilot aufgebaut wird. Das Ziel ist eine belastbare Entscheidung: humanoid automatisieren, eine andere Robotiklösung wählen oder zunächst den Prozess vereinfachen.
Was humanoide Robotik beim Greifen auszeichnet
Ein humanoider Roboter orientiert sich in seinem Aufbau am menschlichen Körper. Das Fraunhofer IPA verwendet eine Arbeitsdefinition mit Oberkörper, zwei Armen und Fortbewegung über Beine oder eine mobile Plattform. Eine allgemeingültige Definition steht nach dieser Einordnung noch aus; ein humanoides System muss also nicht zwingend auf zwei Beinen laufen.
Für die Produktion ist das Zusammenspiel von Reichweite, Greiffunktion und Beweglichkeit relevant. Eine menschenähnliche Körperform kann den Zugang zu Arbeitsbereichen ermöglichen, die ursprünglich für Menschen gestaltet wurden. Ob daraus ein Vorteil entsteht, hängt jedoch von den tatsächlichen Bewegungsräumen und Aufgaben ab — nicht vom äußeren Erscheinungsbild.
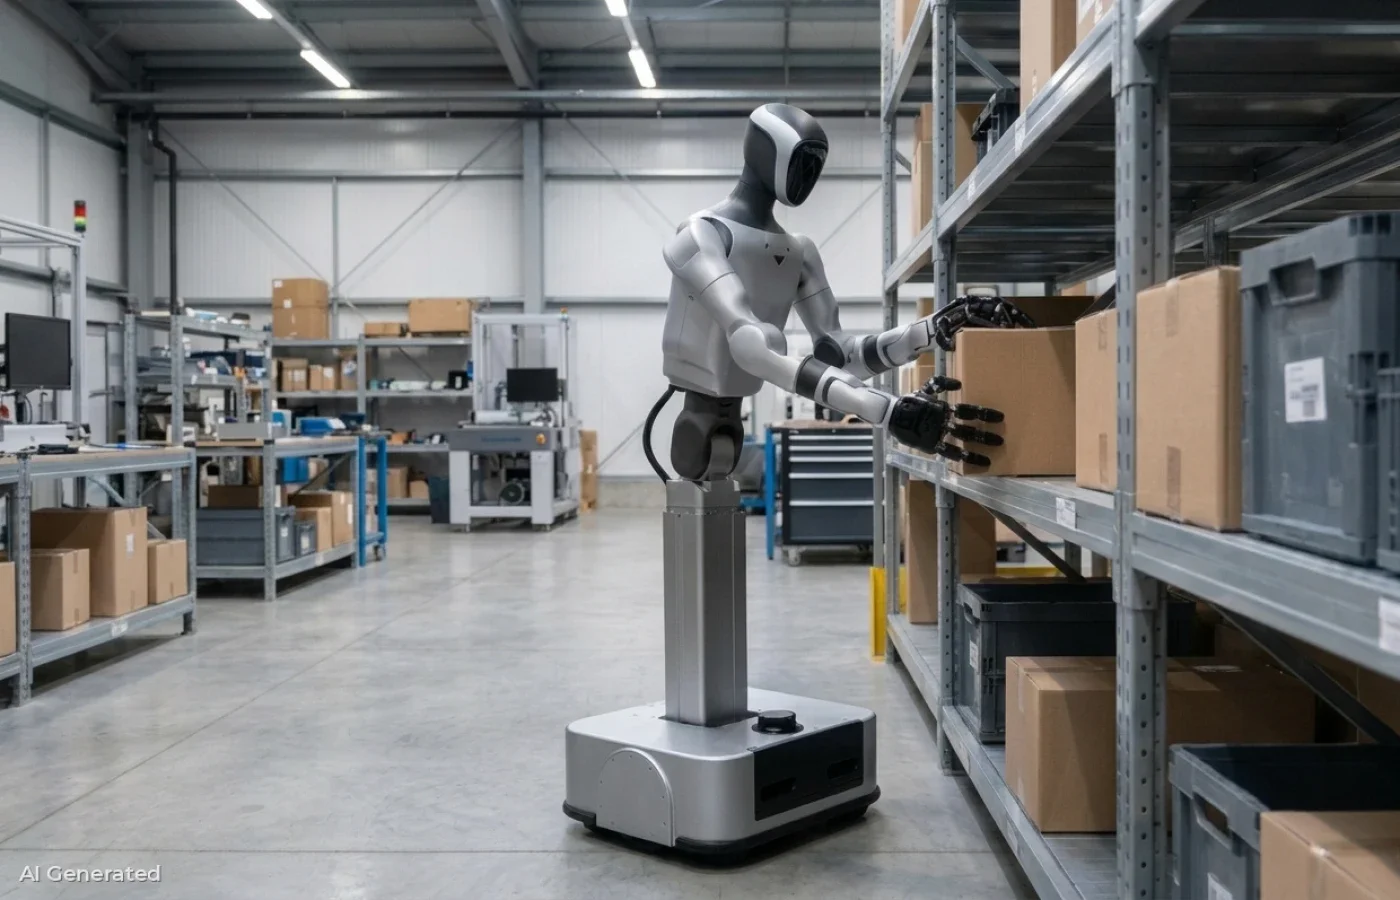
Greifen, Handhaben und Transportieren unterscheiden
Greifen bezeichnet zunächst das sichere Aufnehmen und Halten eines Gegenstands. Eine Handling-Aufgabe umfasst mehr: beispielsweise erkennen, aufnehmen, ausrichten, in eine Aufnahme setzen und kontrolliert loslassen. Verbindet ein System solche Manipulationsaufgaben mit Ortswechseln, spricht man von mobiler Manipulation.
Prüfen Sie deshalb, welche Fähigkeiten tatsächlich benötigt werden. Für einen reinen Transportweg sollten Sie die Logistiklösungen von EF Robotics mitbetrachten. Bleibt die Aufgabe dauerhaft an einem Arbeitsplatz, gehört auch eine stationäre Roboterlösung in den Vergleich; Mobilität muss einen nachvollziehbaren Zusatznutzen liefern.
Wo humanoide Roboter in der Produktion heute sinnvoll geprüft werden können
Dokumentierter Praxiseinsatz statt allgemeiner Versprechen
Im Praxisbericht vom 21. September 2026 beschreibt BMW einen Pilotbetrieb in Leipzig und einen vorausgegangenen Einsatz in Spartanburg. Dort entnahm und positionierte ein humanoider Roboter Blechteile für Schweißprozesse. BMW nennt für diesen Einsatz über 90.000 bewegte Bauteile und rund 1.250 Betriebsstunden.
Der BMW-Praxisbericht belegt damit eine konkrete industrielle Anwendung. Er beschreibt zugleich Anpassungen an Sicherheit und Infrastruktur. Für Ihre Planung folgt daraus: Übertragen Sie nicht die Leistungszahlen auf andere Werkstücke, Robotermodelle oder Fabriklayouts, sondern die Vorgehensweise mit abgegrenzter Aufgabe und systematischer Erprobung.
Bauteile aus definierten Aufnahmen umsetzen
Als ersten Prüffall empfiehlt sich eine überschaubare Teilefamilie: beispielsweise formstabile Komponenten, die aus einem Werkstückträger entnommen und in einer zweiten Aufnahme abgelegt werden. Dokumentieren Sie Orientierung, Greifflächen und zulässige Beschädigungen. Begrenzen Sie zunächst die Varianten, damit der Versuch eine eindeutige Aussage liefert.
Vergleichen Sie dabei humanoide Maschinen mit einer einfacheren Lösung für denselben Ablauf. Zwei Arme sind nur dann ein Vorteil, wenn die Aufgabe ihre gemeinsame Nutzung rechtfertigt, etwa durch Halten und gleichzeitiges Ausrichten. Für einen einzelnen, ortsfesten Umsetzvorgang sollten Sie die zusätzliche Komplexität besonders kritisch prüfen.
Maschinen beschicken und entladen
Maschinenbeladung gehört zu den Einsatzfeldern, denen die Befragten einer Fraunhofer-Studie Potenzial zuschreiben. Diese Einschätzung ist jedoch kein Nachweis, dass jede Maschine bereits humanoid automatisiert werden kann. Entscheidend bleiben die konkrete Schnittstelle, das Werkstück und die erreichbare Prozesssicherheit.
Nehmen Sie deshalb den gesamten Zyklus auf: Werkstück aufnehmen, Zugang herstellen, richtig einlegen, Freigabe erhalten, später entnehmen und ablegen. Prüfen Sie mit EF Robotics insbesondere Spannmittel, Türbewegung und Maschinenfreigabe. Ein gegriffenes Bauteil allein bringt noch keinen produktiven Maschinenzyklus.
Teile bereitstellen und Materialübergaben verbinden
Untersuchen Sie auch das Zusammenstellen von Teilesätzen für nachgelagerte Arbeitsplätze. Für den Piloten sollten Artikelidentifikation, Entnahmepositionen und Zielplätze eindeutig festgelegt sein. Lassen Sie fehlende oder unbekannte Teile ausdrücklich als Ausnahmen behandeln, statt eine improvisierte Fortsetzung zu akzeptieren.
Bei kombinierten Greif- und Transportaufgaben lohnt eine zweite Frage: Muss derselbe Roboter wirklich beides erledigen? Vergleichen Sie eine geteilte Lösung, bei der ein Transportroboter den Nachschub bringt und eine separate Handling-Einheit die Übergabe übernimmt. EF Robotics kann diese Varianten auf Ihren Materialfluss beziehen.
Welche Aufgaben Sie nicht als einfachen Einstieg behandeln sollten
Ungeordnete, verdeckte Werkstücke verlangen eine anspruchsvollere Lageerkennung als definierte Aufnahmen. Auch die Handhabung nachgiebiger Objekte stellt besondere Anforderungen an Greifer und Bewegungsstrategie. Menschenähnliche Hände beseitigen diese Aufgaben nicht automatisch.
Planen Sie deshalb stark wechselnde Schüttgüter, empfindliche Oberflächen oder flexible Bauteile als gesonderte Entwicklungsaufgaben. Dasselbe gilt für besonders enge Taktvorgaben: Fordern Sie einen Nachweis unter den vorgesehenen Schutzmaßnahmen, nicht nur eine schnelle Bewegung im Demonstrationsbetrieb.
Welcher Kundennutzen sich tatsächlich messen lässt
Bewerten Sie den Nutzen an konkreten Veränderungen im Arbeitsablauf:
- Entlastung: Erfassen Sie, welche wiederkehrenden Handgriffe und Unterbrechungen wegfallen sollen. Prüfen Sie zugleich, welche neuen Tätigkeiten für Nachfüllen, Überwachung und Störungsbehebung entstehen.
- Qualität: Legen Sie fest, woran eine korrekte Übergabe erkennbar ist. Zählen Sie Beschädigungen, falsche Ablagen und Nacharbeit mit, statt lediglich erfolgreiche Aufnahmeversuche zu betrachten.
- Planbarkeit: Messen Sie vollständig erledigte Aufträge innerhalb der vorgesehenen Einsatzzeit. Berücksichtigen Sie dabei Laden, Rüsten, Warten und notwendige menschliche Eingriffe.
Diese Bewertung verhindert, dass lokale Verbesserungen mit einem besseren Gesamtprozess verwechselt werden. Ein automatisierter Arbeitsplatz hilft Ihrer Fertigung wenig, wenn er nachgelagerte Stationen überfüllt oder Mitarbeitende permanent zur Störungsbehebung zurückruft.
Ordnen Sie frei werdende Zeit außerdem einer konkreten Anschlussaufgabe zu. Soll eine Fachkraft häufiger Qualitätsprüfungen durchführen, eine weitere Anlage betreuen oder Rückstände abbauen? Erst diese Zuordnung macht sichtbar, welchen betrieblichen Wert die Entlastung haben soll.
Sicherheit bleibt dabei eine eigenständige Voraussetzung, kein automatisch eintretender Zusatznutzen. Eine körperlich belastende Tätigkeit zu automatisieren ist sinnvoll; neue Gefährdungen durch Roboter, Werkzeug und Werkstück müssen dennoch gesondert beurteilt werden.
Humanoide Roboter in der Produktion: Vom Engpass zum Pilotprojekt
Planungsszenario: Komponenten an einer Fertigungsinsel bereitstellen
Das folgende Beispiel ist ein hypothetisches Planungsszenario, keine dokumentierte Kundenreferenz: In einer Fertigungsinsel werden Gehäusekomponenten aus Transportbehältern in vorbereitete Aufnahmen umgesetzt. Fachkräfte übernehmen diese Nebenaufgabe zwischen ihren eigentlichen Bearbeitungsschritten.
Die Herausforderung wäre zunächst, Ursache und Wirkung auseinanderzuhalten. Fehlen Teile, weil der Nachschub verspätet eintrifft? Oder liegen sie bereit, während niemand Zeit zum Umsetzen hat? Nur im zweiten Fall adressiert die Automatisierung des Greifvorgangs unmittelbar den beschriebenen Engpass.
Mit EF Robotics ließe sich zuerst ein Prozessprofil erstellen: Bauteilvarianten, Oberflächen, Behälterzustände, benötigte Stückzahlen, Platzverhältnisse und Zuständigkeiten. Anschließend würden ein humanoides Konzept und geeignete alternative Robotiklösungen anhand derselben Anforderungen verglichen.
Für einen ersten Versuch wäre die Aufgabe bewusst begrenzt: eine Teilefamilie, definierte Aufnahmen und ein abgesicherter Arbeitsbereich. Die Fachkraft würde weiterhin ungeeignete Bauteile aussortieren. Zugleich müsste feststehen, wie sie nach einer Störung gefahrlos übernehmen kann.
Im Test würden nicht nur gelungene Bewegungen protokolliert. Auch Nachfüllaufwand, Fehlversuche und Wiederanlaufzeiten gehörten in die Auswertung. Ein sinnvoller nächster Schritt wäre erst erreicht, wenn die gesamte Station mit vertretbarem Betreuungsaufwand die vereinbarten Anforderungen erfüllt.
Das angestrebte Ergebnis wäre eine verlässlichere Teilebereitstellung und weniger Unterbrechung der Facharbeit. Ob dieses Ergebnis tatsächlich entsteht, müsste der Pilot zeigen. Ein negatives Ergebnis wäre ebenfalls wertvoll: Es würde vor einer ungeeigneten Investition schützen und konkrete Verbesserungsbedarfe offenlegen.
Kundenstimme: Zusammenarbeit bei ATJ Automotive
Eine veröffentlichte Referenz von EF Robotics stammt aus der Transportrobotik bei ATJ Automotive. Dort übernimmt der Lieferroboter Juno innerbetriebliche Wege mit Materialien. Geschäftsführerin Marlene beschreibt die Zusammenarbeit so: „Vom Bestellprozess bis zur Lieferung war alles ganz easy“.
Die ATJ-Referenz betrifft ausdrücklich keinen humanoiden Greifroboter. Sie dokumentiert Kundenfeedback zur Einführung einer Transportlösung. Für Ihr Handling-Projekt bleibt derselbe sinnvolle Anspruch: Nicht die Maschine allein, sondern ihre Einbindung in den Arbeitsalltag muss überzeugen.
Experten-Tipp von Ruwen Prochnow
Ruwen Prochnow empfiehlt in seinem veröffentlichten Expertenbeitrag: „Mein Rat: Beginnen Sie mit Pilotprojekten, um die Möglichkeiten und Grenzen der Technologie zu verstehen.“
Das ist ein Tipp, den wir unseren Kunden immer mitgeben … erst den Prozess beherrschen, dann die Technik skalieren. Für Greifaufgaben bedeutet das insbesondere, die Ausnahmefälle bereits vor dem ersten Versuch zu beschreiben.
Erstellen Sie dafür einen Fehlerfallkatalog: ein fehlendes Teil, eine verdrehte Komponente, ein blockierter Zielplatz oder ein unterbrochener Auftrag. Lassen Sie solche Situationen ausschließlich im vorbereiteten, abgesicherten Test prüfen. Entscheidend ist, ob der Ablauf kontrolliert stoppt, korrekt meldet und nachvollziehbar wieder aufgenommen werden kann.
Der zusätzliche Erkenntnisgewinn liegt in der Betreuungszeit je Ausnahme. Ein seltener Fehler kann wirtschaftlich schwer wiegen, wenn seine Behebung regelmäßig Fachkräfte bindet. Dokumentieren Sie deshalb auch Diagnose, Freigabe und Wiederanlauf — nicht nur den Moment, in dem der Roboter erneut zugreift.
Technische Details: Greifer, Wahrnehmung und Integration
Werkstück und Greifwerkzeug gemeinsam auswählen
Eine Roboterhand ist nicht automatisch das passende Werkzeug für jedes Bauteil. Am Beispiel hybrider Greifer beschreibt das DLR, wie Finger- und Vakuumfunktionen unterschiedliche Grenzen haben: Finger benötigen zugängliche Zwischenräume, während bestimmte perforierte Verpackungen mit reinem Vakuum nicht aufgenommen werden können.
Übertragen Sie dieses Prinzip auf Ihre Werkstücke. Prüfen Sie Greifflächen, Oberflächenzustand und zulässige Kräfte mit Originalteilen. Verlangen Sie außerdem einen Nachweis, dass das Bauteil nach dem Greifen korrekt abgelegt und wieder freigegeben wird.
Auch Kraftregelung und die Kenntnis der Kontaktpunkte sind für kontrollierte Manipulation relevant. Das DLR beschreibt entsprechende Verfahren an mehrfingrigen Roboterhänden. Welche Sensorik und Regelung tatsächlich verfügbar sind, muss jedoch für die gewählte Konfiguration geklärt werden.
Bildverarbeitung unter realen Bedingungen prüfen
Beim ungeordneten Griff in eine Kiste ist die räumliche Lageerkennung eine zentrale Voraussetzung. Das Fraunhofer IPA unterscheidet dabei ausdrücklich zwischen einfacheren Bildverarbeitungsaufgaben und der Lokalisierung völlig ungeordneter Werkstücke.
Nehmen Sie deshalb unterschiedliche Füllstände, Beleuchtungen und Behälterzustände in Ihren Testplan auf. Legen Sie fest, wann eine Erkennung als ausreichend sicher gilt und wann der Roboter einen Auftrag nicht fortsetzen darf. Bewerten Sie den schwierigsten vorgesehenen Betriebszustand mit, nicht nur die gut ausgeleuchtete Vorführung.
Tragfähigkeit und Reichweite auf die Aufgabe beziehen
Fordern Sie die zulässige Belastung für die konkrete Armhaltung und Bewegung an. Berücksichtigen Sie Werkstück, Greifwerkzeug, Anbauteile und erforderliche Haltezeiten. Addieren Sie nicht einfach zwei Armtraglasten zu einer vermeintlichen Gesamtleistung.
Prüfen Sie außerdem, ob die erforderlichen Positionen ohne problematische Ausweichbewegungen erreichbar sind. Ein Bauteil darf nicht nur am günstigsten Punkt aufgenommen werden können. Auch tiefe Behälterstände, die entfernteste Ablage und der vorgesehene Rückzugsweg gehören in die Prüfung.
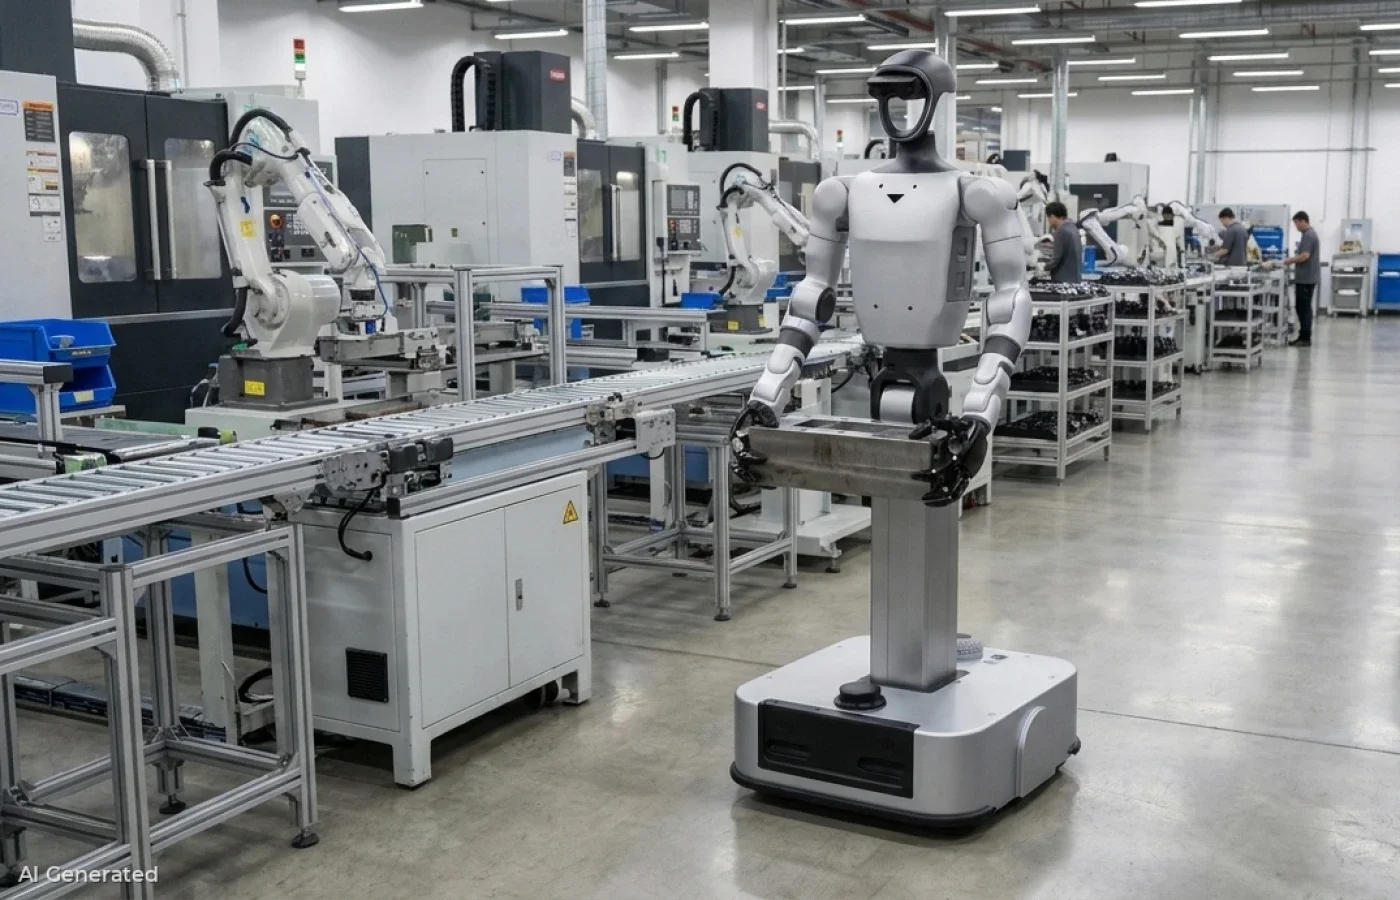
Autonomie, Training und Fernsteuerung auseinanderhalten
Teleoperation bedeutet, dass ein Mensch den Roboter aus der Ferne steuert. Solche Vorgänge können zugleich Trainingsdaten liefern; eine ferngesteuert gelungene Aufgabe belegt aber noch keinen autonomen Betrieb. Fraunhofer behandelt diese Unterscheidung ausdrücklich auch als wirtschaftlichen Faktor.
Lassen Sie bei jeder Demonstration ausweisen, wer welche Entscheidung trifft. Fordern Sie im Pilotprotokoll eine getrennte Erfassung autonom abgeschlossener Aufträge, unterstützter Abläufe und vollständig manuell übernommener Aufgaben. So bleibt der erforderliche Personaleinsatz sichtbar.
EF Robotics führt den Unitree G1 im Portfolio und bietet Möglichkeiten zum Kennenlernen des Systems. Nutzen Sie dies für die Prüfung Ihrer Anforderungen, nicht als Ersatz für einen anwendungsspezifischen Eignungsnachweis. Greifwerkzeug, Softwarezugang und geplante Betriebsweise sollten vor einer Beschaffungsentscheidung geklärt sein.
Produktionssteuerung und Datenübergaben festlegen
Definieren Sie gemeinsam mit Ihrer Automatisierungstechnik einen eindeutigen Auftragsablauf. Welches System startet die Aufgabe? Wann bestätigt die Maschine ihre Bereitschaft? Wie wird die erfolgreiche Übergabe gemeldet, und wer entscheidet bei einer Unterbrechung?
Trennen Sie dabei betriebliche Statusmeldungen von sicherheitsrelevanten Freigaben. Halten Sie Zuständigkeiten, Zugriffsrechte, Fernwartung und Änderungen an der Software schriftlich fest. Damit wird aus einem vorführbaren Roboter eine planbar integrierbare Arbeitsstation.
Vereinbaren Sie auch den Umgang mit unterbrochenen Aufträgen. Nach einem Neustart muss eindeutig sein, ob sich das Teil noch im Quellbehälter, im Greifer oder bereits am Ziel befindet. Ein neuer Startbefehl darf nicht ungeprüft dieselbe Übergabe erneut auslösen. Machen Sie solche Zustandswechsel zu einem eigenen Punkt im Integrationstest.
Sicherheit: Eine menschenähnliche Form ersetzt kein Schutzkonzept
Für die Beurteilung zählt die gesamte Anwendung: Roboter, Greifer, bewegtes Werkstück und Arbeitsplatz. Die DGUV weist bei kollaborierenden Robotern ausdrücklich auf diese gemeinsame Betrachtung und mögliche Kollisionen hin. Ein entsprechendes Schutzkonzept lässt sich daher nicht allein aus der Produktbezeichnung ableiten.
Die ISO 10218-2:2025 behandelt die sichere Integration industrieller Roboteranwendungen und Roboterzellen. Wichtig für mobile Systeme: Die Norm deckt Mobilitätsgefahren mobiler Plattformen nicht ab. Ihre Anwendbarkeit und ergänzende Anforderungen müssen fachkundig für das Gesamtsystem geprüft werden.
Lassen Sie bei einem humanoiden System insbesondere Stabilität, mögliche Sturzbereiche und den Verlust eines gehaltenen Werkstücks untersuchen. Hinzu kommen Quetschstellen an Aufnahmen, Begegnungen mit Personen und sichere Eingriffe bei Störungen. Legen Sie nicht ungeprüft einen Betrieb unmittelbar neben Mitarbeitenden zugrunde.
Planen Sie die Risikobeurteilung und die Validierung der Schutzmaßnahmen vor dem betrieblichen Pilotstart. Das Fraunhofer IPA empfiehlt für humanoide Anwendungen ausdrücklich Sicherheitsfachleute und individuell abgestimmte Maßnahmen. Eine Kamera zur Umgebungserkennung allein ist kein Nachweis für eine ausreichend sichere Anwendung.
Für EF Robotics sollte Ihr Projekt deshalb mit einem klaren Auftrag beginnen: Betriebsweise und Sicherheitsanforderungen gemeinsam klären, bevor Leistungsziele und Inbetriebnahme festgeschrieben werden. Binden Sie Ihre Arbeitssicherheit und die verantwortlichen Maschinenfachleute frühzeitig ein.
Wirtschaftlichkeit: Den vollständigen Prozess statt den Roboter bewerten
Total Cost of Ownership, also die Gesamtkosten über den betrachteten Nutzungszeitraum, geht über die Beschaffung hinaus. Fraunhofer hebt bei humanoiden Anwendungen insbesondere Produktivität und anwendungsspezifischen Entwicklungsaufwand hervor; hinzu kommen unter anderem Energie und Wartung.
Ergänzen Sie Ihre Kalkulation um Greifwerkzeuge, Peripherie, Integration, Sicherheitsmaßnahmen, Schulung und laufende Betreuung. Berücksichtigen Sie außerdem, ob neue Varianten zusätzliche Versuche oder Anpassungen erfordern. Trennen Sie einmalige Entwicklungskosten von regelmäßig anfallenden Betriebskosten.
Vergleichen Sie die Kosten je korrekt abgeschlossenem Prozess. Auf der Nutzenseite sollten nur tatsächlich nutzbare Effekte stehen: vermiedene manuelle Arbeit, weniger Nacharbeit oder zusätzliche Kapazität am Engpass. Vermeiden Sie es, dieselbe frei werdende Arbeitszeit gleichzeitig als Personaleinsparung und vollständigen zusätzlichen Produktionsgewinn anzusetzen.
Besonders wichtig ist die produktive Einsatzzeit. Rechnen Sie nicht jede geplante Schichtstunde als nutzbare Roboterstunde. Laden, Materialmangel, Rüsten, Wartung und Störungen müssen in den Annahmen sichtbar bleiben; sonst wird der Vergleich mit dem heutigen Ablauf zu günstig dargestellt.
Erstellen Sie eine konservative und eine günstigere Variante Ihrer Rechnung. Verändern Sie vor allem Betreuungsaufwand, Auslastung und Variantenhäufigkeit. Mit diesen Annahmen können Sie im Beratungsgespräch mit EF Robotics gezielt klären, welche Unsicherheiten ein Pilot zuerst reduzieren muss.
Umsetzung mit EF Robotics: Vom Anwendungsfall zum tragfähigen Betrieb
Die erste Anfrage mit Prozessinformationen vorbereiten
Bringen Sie eine kurze Aufgabenbeschreibung mit: Welche Teile sollen von wo nach wo bewegt werden, in welcher Menge und mit welchen Qualitätsanforderungen? Ergänzen Sie Fotos oder freigegebene Prozessvideos, Layoutinformationen und bekannte Störungen. Benennen Sie außerdem, welche Verbesserung für Ihren Betrieb den größten Wert hätte.
EF Robotics beschreibt die Begleitung humanoider Projekte von der Evaluierung über die Integration bis zur Weiterentwicklung. Nutzen Sie diese Beratung, um technische Machbarkeit, geeignete Produkte und notwendige Dienstleistungen gemeinsam abzugrenzen. Nicht jeder offene Punkt muss schon vor dem Erstgespräch gelöst sein.
Pilot und Abnahme vorab vereinbaren
Vereinbaren Sie messbare Abnahmekriterien: korrekt erledigte Aufträge, zulässige Eingriffe, Qualitätsgrenzen und erforderliche Einsatzdauer. Legen Sie ebenso fest, welche Bauteilvarianten und Betriebszustände geprüft werden. Eine nicht untersuchte Variante sollte nicht stillschweigend als freigegeben gelten.
Für die Auswertung bieten sich eindeutig definierte Kennzahlen an. Die autonome Abschlussquote setzt korrekt und ohne menschliche Hilfe abgeschlossene Aufträge ins Verhältnis zu allen gestarteten Aufträgen. Die Gutteilleistung zählt akzeptierte Ergebnisse je geplanter Einsatzstunde. Die Betreuungszeit erfasst personelle Aufwände einschließlich Diagnose, Nachfüllen und Wiederanlauf.
Trennen Sie außerdem Einlernphase und Nachweisbetrieb. Bewerten Sie die vereinbarte Leistung erst mit einer dokumentierten, freigegebenen Konfiguration. Werden Greifer, Software oder Bereitstellung verändert, muss erkennbar bleiben, welche Ergebnisse zu welchem Stand gehören. Andernfalls vergleichen Sie unterschiedliche Systeme unter demselben Projektnamen.
Betrachten Sie Schwankungen statt nur Mittelwerte. Ein durchschnittlich ausreichender Durchsatz kann für die Fertigung dennoch ungeeignet sein, wenn einzelne Unterbrechungen den verfügbaren Materialpuffer überschreiten. Stimmen Sie deshalb mit der Produktionsplanung ab, wie lange die nachgelagerte Station ohne neue Teile weiterarbeiten kann.
Entscheiden Sie nach dem Piloten bewusst zwischen Ausrollen, Nachbessern und Beenden. Halten Sie fest, welche Verbesserungen zwingend vor dem Regelbetrieb nötig sind. So bleibt der Versuch ein Entscheidungsinstrument und wird nicht allein wegen bereits investierter Arbeit fortgesetzt.
Mitarbeitende vorbereiten und Service konkretisieren
Die Humanoid Academy von EF Robotics behandelt unter anderem Bedienung, Sicherheit, Sensorik und die Bewertung betrieblicher Anwendungen. Das bietet einen praxisbezogenen Kompetenzaufbau für Teams, die humanoide Robotik fundiert beurteilen möchten.
Klären Sie für den späteren Betrieb zusätzlich Wartung, Ersatzteile, Reaktionswege und Softwarepflege. EF Robotics bietet Serviceleistungen an; der passende Umfang sollte ausdrücklich für Ihr System vereinbart werden. Definieren Sie intern, wer den Prozess verantwortet und Änderungen freigibt.
Humanoide Roboter in der Produktion verdienen eine sachliche Prüfung, wenn Greifen, Handhaben und gegebenenfalls Ortswechsel gemeinsam einen konkreten Engpass adressieren. Der entscheidende Maßstab ist nicht die Ähnlichkeit zum Menschen. Es ist die Frage, ob eine vollständig integrierte Anwendung Ihre Qualitäts-, Leistungs- und Sicherheitsanforderungen erfüllt.
Beginnen Sie mit einer klar begrenzten Aufgabe und messen Sie den gesamten Ablauf. Dazu gehören erfolgreiche Übergaben ebenso wie Nachfüllaufwand, menschliche Eingriffe und Wiederanlaufzeiten. Erst diese Betrachtung zeigt, ob Mitarbeitende tatsächlich entlastet werden und ob sich der Einsatz wirtschaftlich begründen lässt.
Bleiben Sie bei der Technologieauswahl offen: Eine humanoide Lösung muss ihren Zusatznutzen gegenüber einfacheren Konzepten nachweisen. Ein gut begründetes Nein schützt Ihre Investition ebenso wie ein erfolgreich getesteter Pilot den nächsten Umsetzungsschritt vorbereitet.
EF Robotics verbindet für diesen Weg Produkte, Dienstleistungen und Beratung: von der Auswahl und Erprobung über die Integration bis zu Schulung und Service. Vereinbaren Sie den Leistungsumfang passend zu Ihren Prozessen, Ihrer Infrastruktur und den Kompetenzen Ihres Teams.
Der nächste Schritt muss deshalb kein sofortiger Kauf sein. Bringen Sie Ihre Greifaufgabe, Ihre Engpässe und Ihre Anforderungen in ein persönliches Gespräch ein. Jetzt ein Beratungsgespräch vereinbaren und mit EF Robotics klären, welcher Einstieg für Ihre Produktion sinnvoll ist.
Humanoide Robotik verstehen und Ihren Einstieg vorbereiten
Sie möchten besser einschätzen, welche Greif- und Handling-Aufgaben für humanoide Roboter infrage kommen? Vertiefen Sie Ihr Wissen und schaffen Sie eine fundierte Grundlage für Ihre nächsten Automatisierungsentscheidungen.
Jetzt für die EF Robotics Humanoid Academy anmelden
Robotik auf Ihrer nächsten Veranstaltung erlebbar machen
Sie möchten Ihren Mitarbeitenden, Kunden oder Geschäftspartnern Robotik nicht nur erklären, sondern live zeigen? Fragen Sie bei EF Robotics einen passenden Roboter für Ihre Messe, Kundenveranstaltung oder Ihr Firmenevent an.
Wir beraten Sie gerne.
Unser Team hat Erfahrung mit dem Einsatz von Robotern in vielen Bereichen. Vereinbaren Sie einen Termin und wir beraten Sie gerne.
